Bàn tay robot cầm kim thêu lụa
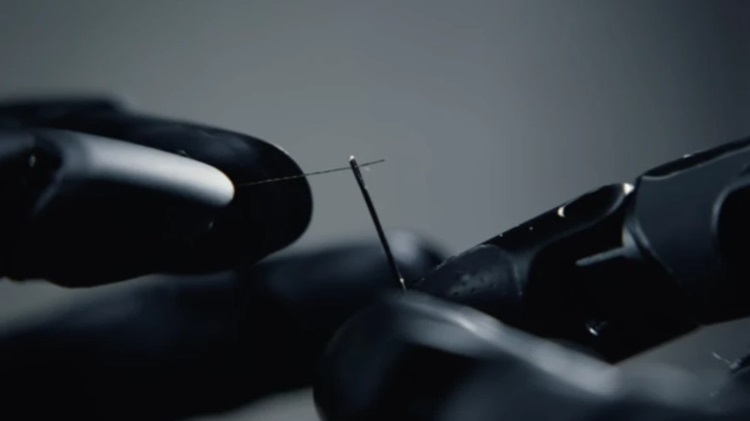
Trung Quốc- Bàn tay robot của công ty Agilink có thể se chỉ luồn kim và thêu lụa nhờ 21 bậc tự do và cảm biến thị giác - xúc giác ở đầu ngón, giúp phát hiện tiếp xúc qua biến dạng bề mặt.
Trung Quốc Bàn tay robot của công ty Agilink có thể se chỉ luồn kim và thêu lụa nhờ 21 bậc tự do và cảm biến thị giác - xúc giác ở đầu ngón, giúp phát hiện tiếp xúc qua biến dạng bề mặt.
Theo Interesting Engineering, công ty khởi nghiệp robot Agilink của Trung Quốc sử dụng bàn tay robot để thực hiện kỹ thuật thêu cơ bản trên lụa. Trong buổi trình diễn giữa tuần này, bàn tay robot OmniHand 3 tách chỉ tơ tằm, xâu kim, căng vải qua khung, xoắn chỉ và thêu kiểu Tô Châu.
Kỹ thuật thêu Tô Châu đòi hỏi xử lý chính xác miếng lụa vốn có thể uốn cong, trôi tuột và biến dạng dưới tác động lực nhỏ. Ở đầu buổi trình diễn, nghệ nhân thêu Fu Xianghong dạy robot cách thao tác với vật liệu. Một trong những bước chủ chốt là tách một sợi chỉ tơ tằm thành 16 sợi nhỏ hơn. Robot sử dụng một ngón tay để tách sợi trong khi các ngón khác duy trì độ căng.
Bàn tay vừa phải giữ cho các đầu ngón luôn chạm vào lụa, vừa phải để sợi tơ có thể xoay tự do khi se chỉ. Việc xỏ kim và khâu vá đòi hỏi khả năng kiểm soát tốt hơn nữa về vị trí, lực tác động và phối hợp ngón. Lụa không có hình dạng cố định mà phụ thuộc lực ngón tay. Điều này biến thêu thùa thành một thử thách về phần cứng và điều khiển cùng nhau. Bàn tay truyền động trực tiếp với 21 bậc tự do và cảm biến thị giác - xúc giác ở đầu mỗi ngón phát hiện tiếp xúc qua biến dạng bề mặt.
Theo Agilink, quá trình huấn luyện kết hợp dữ liệu điều khiển từ xa và học tăng cường. Trong nhiệm vụ cuối, robot thực hiện thao tác liên tục bao gồm xoắn và nhặt chỉ. Vì sợi chỉ rơi ở vị trí khác nhau mỗi lần, nhiệm vụ đòi hỏi robot điều chỉnh chuyển động không theo trình tự cố định nào.
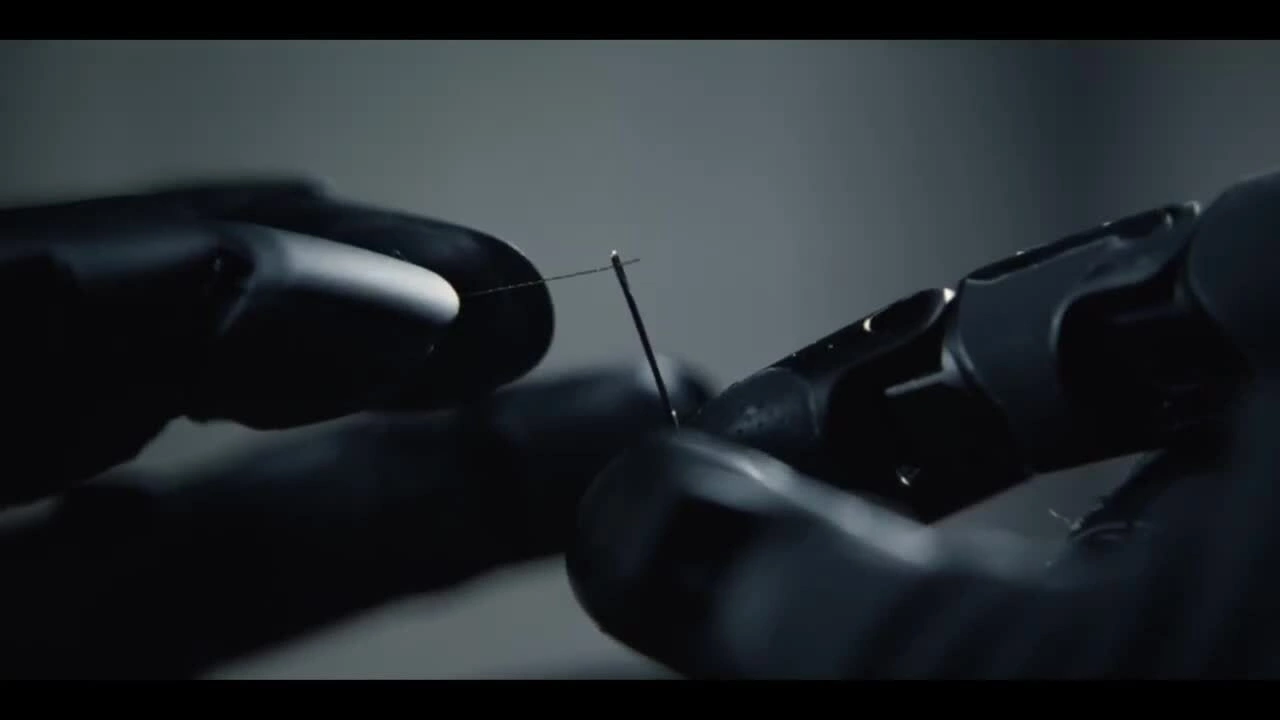
Theo New Atlas , OmniHand 3 Ultra có kích thước tương đương tay người và nặng 630 gram. Nó sử dụng kiến trúc truyền động trực tiếp, với động cơ kết nối thẳng với khớp thay vì sử dụng dây chằng hoặc cơ chế truyền động trung gian.
Nó có thể cầm vật nặng 3 kg và nâng 8 kg, đồng thời nắm và xòe trong khoảng 0,3 giây và độ lặp vị trí (khả năng quay trở lại cùng vị trí và hướng thiết lập trước đó trong nhiều lần liên tiếp) khoảng 0,2 mm.
Cảm biến chạm là một phần quan trọng của bàn tay. Agilink cho biết cảm biến có thể đo lực trong ba chiều và phát hiện biến dạng nhỏ đến 0,08 mm. Lòng bàn tay cũng tích hợp một cảm biến xúc giác 300 điểm. Chỉ tơ tằm là trường hợp đặc biệt khó khăn vì hình dạng và vị trí của nó có thể thay đổi trong quá trình tiếp xúc.
Buổi trình diễn nêu bật một nút thắt đối với robot hình người. Nếu không có khả năng điều khiển lực tinh tế, máy móc có thể nhìn và di chuyển nhưng không thể hành động mà không làm hỏng đồ vật hoặc gây thương tích cho ai đó. Phát triển bàn tay cơ khí khéo léo có thể là yếu tố thúc đẩy quan trọng giúp đưa robot hình người vào môi trường gia đình, dù điều này có thể không cần thiết với phần lớn công việc trong nhà máy.
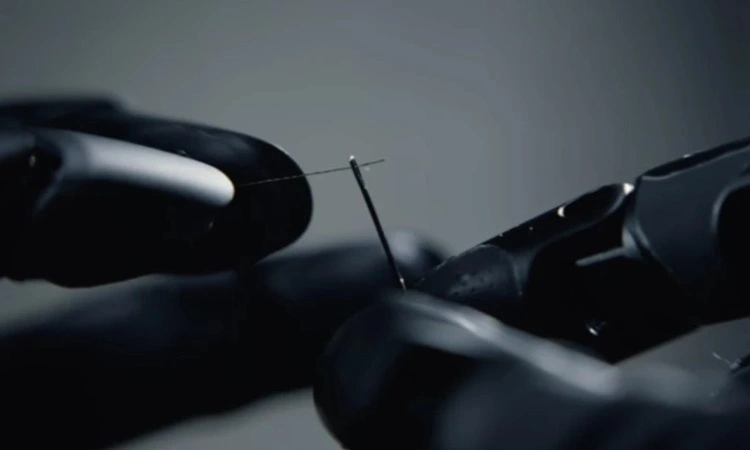
Thông qua buổi trình diễn, Agilink thể hiện độ khéo léo của bàn tay khi thực hiện các nhiệm vụ đòi hỏi điều chỉnh liên tục về lực và vị trí ngón. Cách tiếp cận này khác với những hệ thống robot được thiết kế chủ yếu cho hoạt động công nghiệp lặp đi lặp lại, nơi chuyển động dễ dự đoán hơn.
Agilink tách ra từ công ty Agibot vào tháng 1/2026 và số lượng sản phẩm giao đi của họ đã vượt 15.000 bàn tay robot. Dòng OmniHand đã tham gia 8 sự kiện tại Thế vận hội Robot hình người Thế giới vào tháng 8/2026, giành 7 huy chương vàng, 4 huy chương bạc và 3 huy chương đồng.
Các công ty khác cũng đang phát triển bàn tay robot khéo léo với ưu tiên thiết kế khác nhau. Bàn tay Linker Hand L30 Pro của LinkerBot sử dụng 5 ngón tay truyền động bằng dây chằng cho tốc độ nhanh và chuyển động lặp lại. Boston Dynamics thiết kế bàn tay Atlas mới nhất với 4 ngón và nhắm tới ứng dụng công nghiệp như xử lý dụng cụ khoan và hàn.